
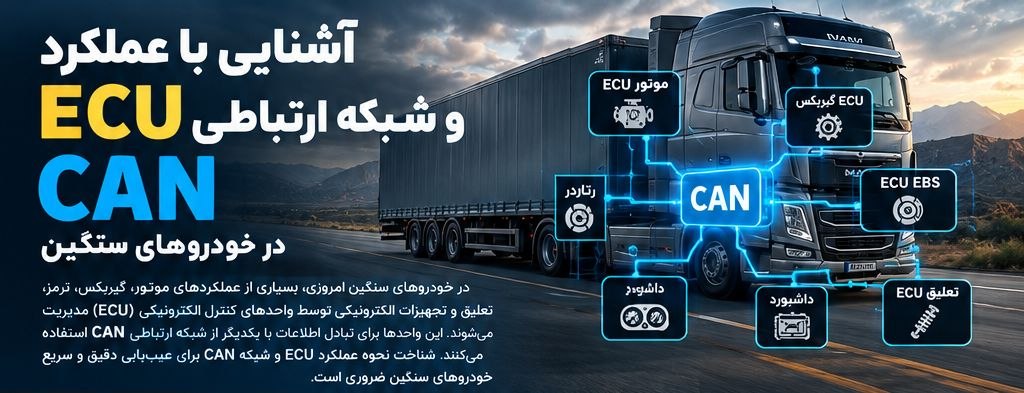
 آشنایی با عملکرد ECU و شبکه ارتباطی CAN در خودروهای سنگین
در خودروهای سنگین امروزی، بسیاری از عملکردهای موتور، گیربکس، ترمز، سیستم تعلیق و تجهیزات الکترونیکی توسط واحدهای کنترل الکترونیکی یا ECU مدیریت میشوند. اما ECUها بهتنهایی کار نمیکنند؛ برای تبادل اطلاعات میان این واحدها، از شبکههای ارتباطی مانند CAN Bus استفاده میشود.
شناخت نحوه عملکرد ECU و شبکه CAN برای عیبیابی خودروهای سنگین اهمیت بسیار زیادی دارد؛ زیرا بسیاری از خطاهایی که در دیاگ مشاهده میشوند، ممکن است نه از خرابی خود ECU، بلکه از مشکل در سیمکشی یا ارتباط CAN ناشی شوند.
ECU چیست و چه کاری انجام میدهد؟
ECU مخفف Electronic Control Unit به معنی «واحد کنترل الکترونیکی» است. ECU در واقع یک کامپیوتر تخصصی است که اطلاعات مختلف را از سنسورها دریافت کرده، آنها را پردازش میکند و بر اساس برنامهای که در حافظه آن قرار دارد، فرمان لازم را به عملگرها ارسال میکند.
برای مثال در ECU موتور، اطلاعاتی مانند:
دور موتور
دمای مایع خنککننده
فشار هوای ورودی
فشار سوخت
موقعیت پدال گاز
فشار بوست
سرعت خودرو
میتوانند توسط سنسورها اندازهگیری و به ECU ارسال شوند.
ECU پس از پردازش این اطلاعات، برای مواردی مانند مقدار پاشش سوخت، زمانبندی تزریق، کنترل توربو و عملکرد سایر عملگرها تصمیمگیری میکند.
ECU چگونه با سایر سیستمها ارتباط برقرار میکند؟
در یک کشنده مدرن ممکن است تعداد زیادی ECU وجود داشته باشد. برای مثال:
ECU موتور → ECU گیربکس → ECU ترمز EBS → داشبورد → سیستم کنترل بدنه → ریتاردر → سیستم تعلیق
اگر قرار باشد هر ECU برای ارتباط با تمام ECUهای دیگر سیمکشی جداگانه داشته باشد، حجم سیمها بسیار زیاد و سیستم پیچیده میشود.
اینجاست که شبکه CAN اهمیت پیدا میکند.
CAN Bus چیست؟
CAN مخفف Controller Area Network است. این شبکه برای ایجاد ارتباط سریع و قابل اعتماد بین واحدهای الکترونیکی خودرو طراحی شده است.
در شبکه CAN معمولاً دو سیم اصلی وجود دارد:
CAN-H (CAN High)
CAN-L (CAN Low)
اطلاعات به صورت سیگنالهای الکتریکی روی این دو سیم منتقل میشوند.
یکی از ویژگیهای مهم CAN این است که چندین ECU میتوانند روی یک شبکه مشترک قرار داشته باشند و پیامهای مورد نیاز خود را دریافت کنند.
برای مثال ECU موتور میتواند اطلاعات سرعت موتور را روی شبکه CAN ارسال کند و ECU گیربکس، داشبورد یا سیستمهای دیگر که به آن اطلاعات نیاز دارند، همان پیام را دریافت کنند.
پیام CAN چگونه منتقل میشود؟
در شبکه CAN، ECUها معمولاً اطلاعات را به شکل «پیام» روی شبکه ارسال میکنند.
برای مثال:
ECU موتور → ارسال دور موتور → شبکه CAN → ECU گیربکس
ECU گیربکس لازم نیست مستقیماً به سنسور دور موتور متصل باشد؛ بلکه میتواند اطلاعات دور موتور را از طریق شبکه CAN دریافت کند.
به همین دلیل خرابی شبکه CAN میتواند باعث ایجاد چندین خطای ظاهراً نامرتبط در خودرو شود.
مقاومت شبکه CAN
یکی از مهمترین موارد در عیبیابی شبکه CAN، بررسی مقاومت انتهای شبکه است.
در بسیاری از شبکههای CAN از دو مقاومت ترمینیشن 120 اهم استفاده میشود. این دو مقاومت در دو انتهای شبکه قرار دارند.
هنگامی که سیستم خاموش است و شبکه بهدرستی متصل است، مقاومت اندازهگیریشده بین CAN-H و CAN-L معمولاً حدود:
60 اهم
است؛ زیرا دو مقاومت 120 اهم به صورت موازی قرار گرفتهاند.
اگر مقاومت حدود 120 اهم مشاهده شود، ممکن است یکی از ترمینیشنها از مدار خارج شده باشد.
اگر مقاومت بسیار پایینتر از مقدار معمول باشد، احتمال وجود اتصال کوتاه یا مشکل دیگری در شبکه وجود دارد.
البته مقدار دقیق و ساختار شبکه باید بر اساس نقشه سیمکشی همان خودرو بررسی شود و صرفاً بر اساس یک عدد نمیتوان خرابی ECU را تشخیص داد.
چرا خرابی CAN میتواند چندین خطا ایجاد کند؟
فرض کنید ECU گیربکس به دلیل قطعی سیم CAN دیگر نمیتواند با ECU موتور ارتباط برقرار کند.
در این شرایط ممکن است:
ECU گیربکس خطای ارتباطی ثبت کند.
ECU موتور خطای از دست رفتن ارتباط با گیربکس ثبت کند.
داشبورد اطلاعات صحیح دنده را نمایش ندهد.
سیستم EBS یا سایر ECUها نیز خطای ارتباطی ثبت کنند.
بعضی عملکردهای خودرو وارد حالت اضطراری شوند.
بنابراین دیدن چند خطای CAN در چند ECU الزاماً به معنی خراب بودن چند ECU نیست.
گاهی یک قطعی، اتصال کوتاه یا مقاومت نامناسب در شبکه میتواند باعث ایجاد تعداد زیادی خطا شود.
CAN Bus Off چیست؟
یکی از اصطلاحات مهم در عیبیابی، CAN Bus Off است.وقتی یک ECU تعداد زیادی خطای ارتباطی تشخیص دهد، ممکن است برای جلوگیری از ایجاد اختلال بیشتر، ارتباط خود را از شبکه خارج کند. این وضعیت میتواند به شکل Bus Off گزارش شود.
علت Bus Off میتواند موارد مختلفی باشد؛ از جمله:
قطعی CAN-H یا CAN-L
اتصال کوتاه بین CAN-H و CAN-L
اتصال CAN به مثبت یا منفی
خرابی ترمینیشن
آسیبدیدگی سیمکشی
خوردگی سوکتها
خرابی یک ECU که شبکه را تحت تأثیر قرار داده است
وجود نویز یا اختلال شدید در شبکه
بنابراین برای تشخیص Bus Off نباید فوراً ECU را تعویض کرد.
روش اصولی عیبیابی شبکه CAN
برای عیبیابی بهتر است مرحلهبهمرحله عمل شود.
1. بررسی ظاهری
ابتدا سوکتها، سیمها، محل عبور دستهسیم و نقاط اتصال به بدنه بررسی شوند.
در خودروهای سنگین، رطوبت، روغن، لرزش، خوردگی و تعمیرات قبلی میتوانند باعث آسیب به سیمکشی CAN شوند.
2. بررسی مقاومت
با خاموش بودن سیستم و طبق دستورالعمل همان خودرو، مقاومت بین CAN-H و CAN-L اندازهگیری شود.
مقدار حدود 60 اهم در شبکهای با دو ترمینیشن 120 اهم، یک مقدار رایج است؛ اما ساختار همه شبکهها یکسان نیست.
3. بررسی تغذیه و اتصال بدنه ECU
قبل از متهم کردن ECU به خرابی، باید تغذیه مثبت و منفی آن بررسی شود.
یک ECU ممکن است از نظر داخلی سالم باشد، اما به دلیل ضعف تغذیه یا اتصال بدنه نامناسب قادر به برقراری ارتباط نباشد.
4. بررسی پیوستگی سیمها
CAN-H و CAN-L باید از نظر قطعی، اتصال کوتاه و آسیبدیدگی بررسی شوند.
نکته مهم این است که فقط تست «بوق» مولتیمتر کافی نیست؛ در بعضی شرایط سیم ممکن است از نظر پیوستگی ظاهراً سالم باشد اما در هنگام کار شبکه، مشکل ایجاد کند.
5. استفاده از اسیلوسکوپ
برای تشخیص حرفهایتر، مشاهده شکل موج CAN با اسیلوسکوپ بسیار ارزشمند است.
اسیلوسکوپ میتواند مشکلاتی مانند:
نویز
افت ولتاژ
اعوجاج سیگنال
اتصال کوتاه
اختلال در یکی از خطوط CAN
را بهتر از یک مولتیمتر نشان دهد.
ارتباط CAN و دستگاه دیاگ
دیاگ در بسیاری از خودروهای سنگین برای ارتباط با ECUها از شبکههای ارتباطی خودرو استفاده میکند.
وقتی دیاگ وارد ECU موتور میشود، اطلاعات و خطاهای آن ECU را دریافت میکند. اگر ارتباط CAN دچار مشکل باشد، ممکن است:
ECU در دسترس نباشد
یا
ارتباط با ECU قطع و وصل شود
یا
چندین ECU همزمان قابل دسترسی نباشند.
این موضوع یک نکته مهم در عیبیابی است:
اگر چند ECU که روی یک شبکه مشترک قرار دارند همزمان از دسترس خارج شوند، بهتر است قبل از تعویض ECUها، خود شبکه ارتباطی بررسی شود.
جمعبندی
ECU مغز الکترونیکی هر یک از سیستمهای خودرو است و وظیفه دریافت اطلاعات، پردازش آنها و کنترل عملگرها را بر عهده دارد.
اما در خودروهای سنگین مدرن، ECUها باید دائماً با یکدیگر تبادل اطلاعات داشته باشند. شبکه CAN Bus این ارتباط را با استفاده از خطوط CAN-H و CAN-L فراهم میکند.
به همین دلیل، آشنایی با اصول CAN برای یک تعمیرکار یا متخصص دیاگ خودروهای سنگین بسیار مهم است.
در عیبیابی حرفهای، نباید با مشاهده یک خطای ارتباطی فوراً ECU را خراب اعلام کرد. تغذیه، بدنه، سیمکشی، مقاومت شبکه، ترمینیشن، سوکتها و شکل موج CAN همگی باید به صورت اصولی بررسی شوند.
در بسیاری از موارد، یک مشکل ساده در یک قسمت از شبکه میتواند باعث شود چندین ECU خطا ثبت کنند؛ بنابراین شناخت ساختار شبکه CAN میتواند زمان عیبیابی را به میزان قابل توجهی کاهش دهد.
آشنایی با عملکرد و شبکه ارتباطی CAN
۰
از ۵
۰ مشارکت کننده